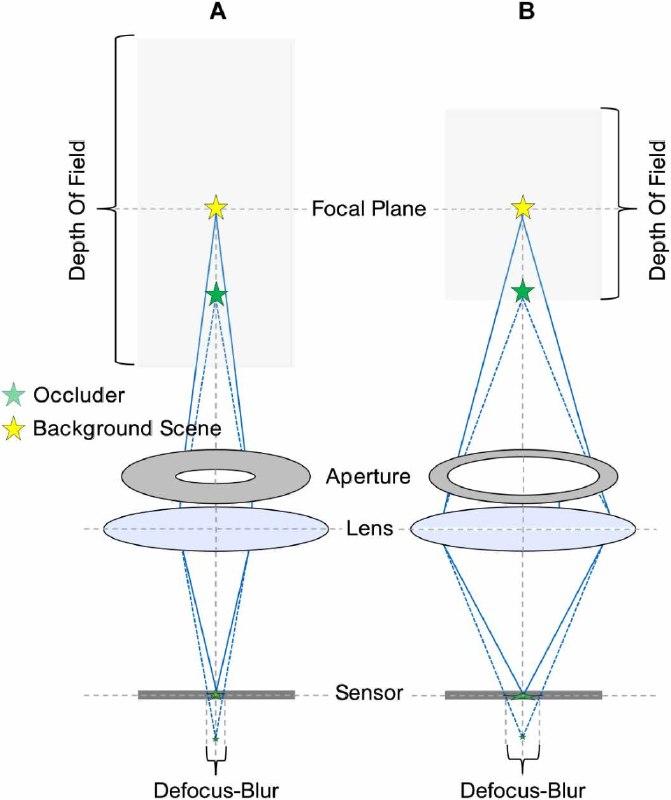
奥地利、意大利和英国研究团队让四足机器人模仿蝗虫等昆虫左右晃动,通过合成孔径成像抑制枝叶等前景遮挡,在17毫秒内看清背景。该方法无需激光雷达或相机阵列,可实时处理多种光谱图像,但遮挡过密时效果会下降。
来源:腾讯新闻

本站内容来自 Telegram 频道,实时更新
订阅频道