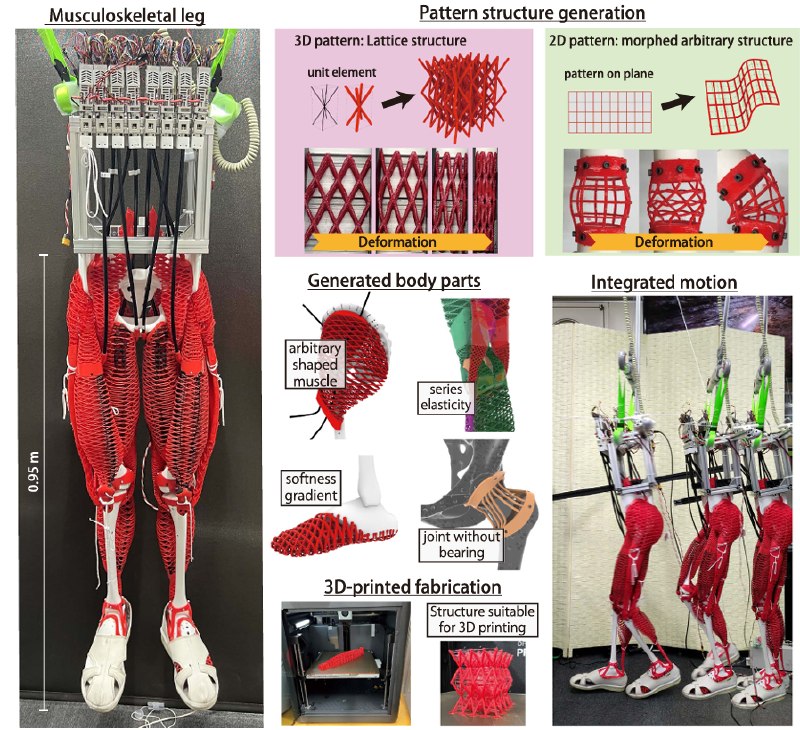
科技脉搏东京大学打印肌肉、肌腱和韧带,真人尺寸机器人腿迈步东京大学研究团队用单一TPU95A材料和FDM打印机,制作出包含肌肉、肌腱、韧带及足底缓冲结构的真人尺寸机器人腿,并扩展为双腿,在悬吊辅助下完成交替迈步11小时前 × 东京大学打印肌肉、肌腱和韧带,真人尺寸机器人腿迈步东京大学研究团队用单一TPU95A材料和FDM打印机,制作出包含肌肉、肌腱、韧带及足底缓冲结构的真人尺寸机器人腿,并扩展为双腿,在悬吊辅助下完成交替迈步。该方法通过参数化柔性晶格调节不同组织的力学性能,但目前仍依赖外部支撑,面临变形控制困难、打印耗时较长等问题。来源:腾讯新闻11小时前